Сервопривод
Что такое сервопривод?
Сервопривод (от лат. servus — слуга, помощник, раб; или следящий привод) — это электромеханическая система, которая позволяет с высокой точностью управлять положением, скоростью и моментом на валу двигателя. В отличие от обычного привода, он «следит» за реальным состоянием вала и постоянно корректирует работу двигателя, чтобы свести расхождение с заданием к минимуму.
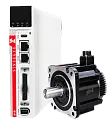
Базовым движущим элементом сервопривода является электродвигатель (сервомотор). Однако сам по себе двигатель — лишь часть системы. Полноценный сервопривод — это комплекс, состоящий из двигателя, датчиков обратной связи и управляющей электроники, работающих в единой связке.
Преимущества применения сервоприводов
Применение сервоприводов даёт предприятиям ряд существенных преимуществ:
- Высокая точность позиционирования. Сервопривод всегда «знает», в каком положении находится вал, и может обеспечить позиционирование с погрешностью до сотых долей миллиметра. Самостоятельно компенсирует механические люфты, электронные сбои и износ привода.
- Высокое быстродействие и динамика. Сервоприводы способны развивать скорость до десятков тысяч оборотов в минуту и быстро разгоняться/тормозить.
- Стабильность при переменных нагрузках. Благодаря замкнутому контуру управления система автоматически компенсирует изменения нагрузки, сохраняя заданные параметры.
- Энергоэффективность. Сервопривод потребляет ровно столько энергии, сколько необходимо для выполнения задачи в каждый момент времени. Что выгодно отличает его, например, от шаговых двигателей, где ток подается постоянно с запасом по перегрузке.
- Надёжность. Оптимизация режимов работы и плавные пуски/остановы продлевают ресурс механических элементов. А система обратной связи позволяет немедленно выявлять отказы по механической части или электронике.
Области применения
Сервоприводы используются в самых разных отраслях, где требуется точное позиционирование, регулирование скорости и момента:
| Отрасль | Типовые задачи |
|---|---|
| Робототехника | Управление суставами шарнирных роботов и коботов |
| Станкостроение (ЧПУ) | Перемещение порталов, шпинделей и координатных столов во фрезерных, лазерных и токарных центрах |
| Автоматизация производства | Упаковка, фасовка, паллетирование, сортировка |
| Пищевая промышленность | Дозирование, резка, упаковка, этикетирование |
| Печатные машины | Синхронизация протяжки бумаги и нанесения слоев краски без смещения контуров. |
| Медицина | Хирургические роботы, диагностическое оборудование |
Вариации сервоприводов
- По типу питания: Переменного тока (AC) — для тяжелой промышленности и станков; постоянного тока (DC) — для мобильной робототехники и маломощных точных приборов.
- По конструктивному исполнению: Вращательные (стандартные поворотные) и линейные (сервомоторы прямого действия для ультрабыстрого линейного перемещения).
- По степени интеграции: Разнесенные системы (классическая, наиболее популярная схема) и интегрированные сервоприводы (когда мотор, энкодер и контроллер объединены в одном компактном корпусе).
Из чего состоит сервопривод?
Типичная система сервопривода включает следующие компоненты:
- Серводвигатель (сервомотор) — исполнительное устройство, преобразующее электрическую энергию в механическое вращение.
- Сервоусилитель (серводрайвер, сервоконтроллер) — блок управления, который получает команды от внешнего контроллера (ПЛК), преобразует их в сигналы для двигателя и обрабатывает сигналы обратной связи.
- Датчик обратной связи (энкодер, резольвер) — устройство, которое измеряет фактическое положение, скорость или момент вала и передаёт эту информацию в сервоусилитель.
- Кабели питания — для подачи электропитания на двигатель и сервоусилитель.
- Кабели энкодера — для передачи сигналов от датчика обратной связи в сервоусилитель.
- Кабели тормоза — для управления встроенным электромеханическим тормозом (если предусмотрен).
Остановимся подробнее на некоторых элементах сервопривода
Серводвигатель
Серводвигатель — это электрический двигатель, специально спроектированный для работы в системах с обратной связью. По конструкции он чаще всего представляет собой синхронный бесщёточный двигатель с постоянными магнитами (PMSM). Однако существуют и серводвигатели других типов.
Особенности серводвигателей:
- Высокое соотношение момента к массе — компактные размеры при высокой мощности.
- Широкий диапазон скоростей — от долей оборота до десятков тысяч об/мин.
- Высокая перегрузочная способность — пиковый момент может в 3–5 раз превышать номинальный.
- Низкая инерция ротора — обеспечивает высокую динамику разгона и торможения.
- Высокий КПД — до 90% и выше.
Отличие серводвигателя от других типов двигателей:
| Тип двигателя | В чем ключевое отличие от серводвигателя? |
|---|---|
| Асинхронный (АД) | Рассчитан на постоянное вращение с грубой регулировкой скорости. Имеет высокую инерцию вала. Без внешних датчиков не умеет позиционировать вал. |
| Синхронный общепромышленный | Держит стабильную скорость синхронно с частотой сети, но не имеет встроенной прецизионной обратной связи для слежения за углом поворота в динамике. |
| Шаговый (ШД) | Работает в разомкнутом контуре (без обратной связи). Двигается «шагами». На высоких скоростях теряет крутящий момент, а при превышении нагрузки может «пропускать шаги», ломая координату без ведома системы. |
| Коллекторный постоянного тока (BLDC/DC) | Прост в управлении, но щетки изнашиваются (в коллекторных), а точность удержания вала в нулевой точке без специализированного сервоконтроллера невозможна. |
Сервоусилитель
Сервоусилитель — это устройство, которое управляет работой серводвигателя. Он выполняет следующие функции:
- Приём команд от внешнего контроллера (PLC, ЧПУ, компьютера) через различные интерфейсы (аналоговый сигнал, импульсы, цифровые протоколы).
- Обработка сигналов обратной связи от энкодера или другого датчика.
- Реализация алгоритмов управления (PID-регуляторы и другие) для точного поддержания заданных параметров.
- Преобразование и усиление мощности — подача на двигатель тока и напряжения, необходимых для выполнения задачи.
- Защита двигателя и самого усилителя от перегрузок, перегрева, короткого замыкания.
Сервоусилитель — это «мозг» всей системы. Именно в нём заложены алгоритмы, которые превращают обычный электродвигатель в точный и быстрый сервопривод. Современные сервоусилители имеют цифровое управление и поддерживают различные промышленные протоколы (EtherCAT, PROFINET, Modbus и др.).
О совместимости сервоприводов разных производителей
Один из самых важных и деликатных вопросов при работе с сервоприводами — совместимость компонентов разных производителей.
Рекомендация: всегда используйте серводвигатель и сервоусилитель одного производителя. Это стандартная и наиболее надёжная практика. Производители оптимизируют свои компоненты для совместной работы «из коробки», что обеспечивает простую интеграцию, гарантированную совместимость и полную поддержку.
Смешивать компоненты разных производителей — большой риск. Хотя технически это возможно, на практике сопряжение сервомотора одной фирмы с сервоусилителем другой — задача нетривиальная. Основные проблемы:
- Разные типы энкодеров и протоколы передачи данных. Сервоусилитель должен «понимать» сигнал энкодера конкретного двигателя.
- Различные электрические параметры (напряжение, ток, противо-ЭДС). Ошибка может привести к некорректной работе или выходу оборудования из строя.
- Отсутствие профилей и настроек — вам придётся вручную настраивать все параметры управления, что требует высокой квалификации.
- Отсутствие технической поддержки со стороны производителей — каждый будет ссылаться на другого.
«Связка асинхронный двигатель + частотный преобразователь» — это просто: забил параметры и работаешь. «Связка серводвигателя со сторонним приводом» — это совсем другая история, полная «подводных камней».
Поэтому при выборе сервопривода настоятельно рекомендуется приобретать комплектные решения от одного производителя — это проще, надёжнее и избавит от множества проблем в будущем.
Ключевые параметры выбора
Выбор сервопривода — задача, требующая точного согласования динамических характеристик механической нагрузки и возможностей электропривода. Ошибка на этапе расчётов может привести к перегреву двигателя, резонансу в контуре регулирования или неоправданному удорожанию системы.
Алгоритм подбора строго иерархичен: сначала механика (инерция и моменты), затем выбор типа энкодера, и в финале — определение полевой шины управления.
| Параметр | Что означает | Почему это важно |
|---|---|---|
| Номинальный момент | Среднеквадратичное значение момента за полный цикл работы. | Определяет тепловой режим двигателя при длительной работе. Если превысить — двигатель перегреется. |
| Пиковый момент | Максимальное усилие при ускорении и торможении. | Не должно превышать перегрузочную способность двигателя (обычно 300% от номинала) более чем на 2–3 секунды. |
| Номинальная скорость | Максимальная скорость вращения вала. | Должна соответствовать требуемой скорости механизма с учётом редуктора. |
| Отношение инерций (Inertia Ratio) | Соотношение момента инерции нагрузки к моменту инерции ротора двигателя. | Критический параметр стабильности. Для высокодинамичных осей (роботы, ЧПУ) не должно превышать 10:1. Если нагрузка слишком «тяжелая» по инерции, сервопривод уйдет в автоколебания (начнет вибрировать и гудеть), и настроить контур регулирования не удастся. |
| Тип энкодера | Абсолютный или инкрементальный. | Абсолютный энкодер помнит положение после отключения питания, инкрементальный — нет. Выбор зависит от требований к позиционированию. |
| Разрешение энкодера | Измеряется в битах или импульсах на оборот (PPR). | Современные абсолютные энкодеры имеют разрешение 20–24 бит (миллионы меток на один оборот). Чем выше разрешение, тем плавнее работает мотор на сверхнизких скоростях и тем точнее позиционирование. |
| Интерфейс управления | Способ связи между контроллером и сервоусилителем. | Определяет быстродействие и архитектуру системы. Импульсное управление (Pulse/Dir) или аналоговый сигнал (±10V) — бюджетный вариант для простых систем. EtherCAT/PROFINET (и прочее…) — для современных высокопроизводительных систем. |
Рекомендации по выбору
- Проанализируйте циклограмму движения. Рассчитайте номинальный и пиковый моменты за полный цикл.
- Определите требуемую скорость и при необходимости подберите редуктор.
- Проверьте отношение инерций — это самая частая причина вибраций сервооси.
- Выберите тип энкодера (абсолютный или инкрементальный).
- Определите интерфейс управления (Pulse/Dir, аналоговый, EtherCAT, PROFINET и др.).
- Используйте программное обеспечение для сайзинга от производителя. Ручной расчёт имеет погрешность до 20%, тогда как софт учитывает тепловые постоянные и кривые насыщения конкретных моделей.
Краткий глоссарий основных терминов
- Сервопривод — электромеханическая система с обратной связью для точного управления положением, скоростью и моментом.
- Серводвигатель — электрический двигатель, оптимизированный для работы в системах с обратной связью.
- Сервоусилитель — устройство управления серводвигателем, преобразующее сигналы управления в мощность для двигателя и обрабатывающее сигналы обратной связи.
- Энкодер — датчик обратной связи, измеряющий положение, скорость и направление вращения вала.
- Обратная связь — сигнал от датчика, который сообщает системе фактическое состояние объекта управления.
- Позиционирование — точная установка исполнительного механизма в заданную точку пространства.
- Момент инерции — мера инертности вращающихся частей системы, определяющая динамические характеристики привода.
- Абсолютный энкодер — датчик, который сохраняет значение положения даже после отключения питания.
- Инкрементальный энкодер — датчик, который измеряет только относительное перемещение и требует инициализации при запуске.
- EtherCAT — высокоскоростной полевой протокол для управления приводами в реальном времени.
- PROFINET — промышленный стандарт связи на базе Ethernet.